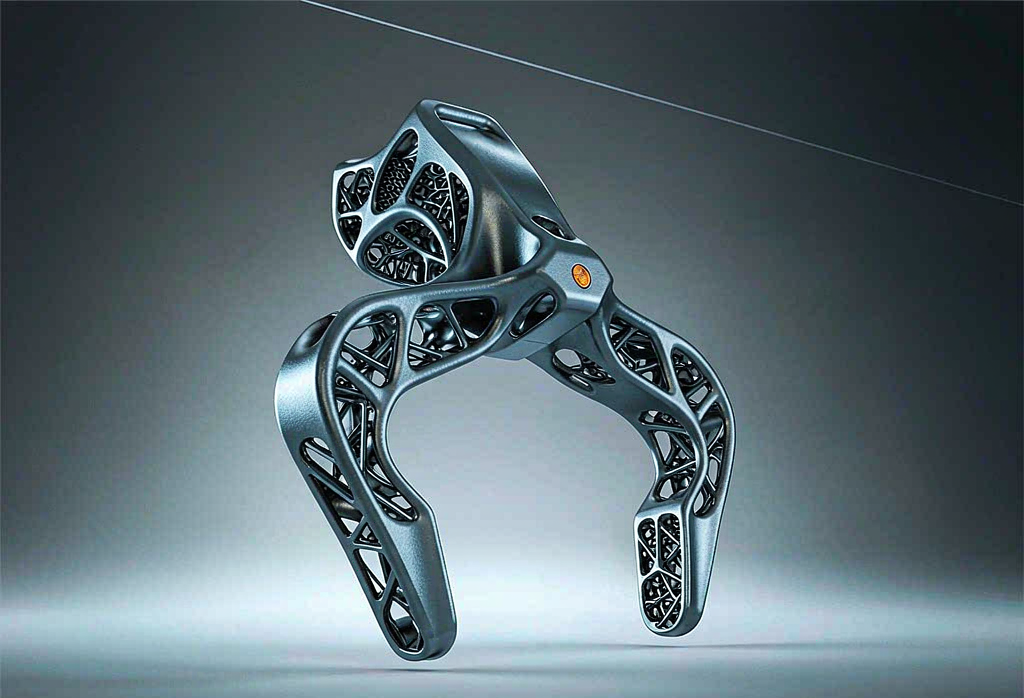
一个机器人夹爪,用拓扑优化+铝合金增材制造,从570克瘦到192克,减重65%——这不是实验室噱头,是2026年已经量产的玩法。拓扑优化负责“想出最省的结构”,增材制造负责“把想出的结构造出来”,两者合体,正在重写零件设计的成本与重量曲线。
一、几个有说服力的数字
| 案例 | 关键数据 | 价值 |
|---|---|---|
| 机器人夹爪(AlSi10Mg) | 570→192g,减重65% | 运动更轻更快更省电,节拍提升 |
| 直升机前轮叉(Ti-6Al-4V) | 减重25%,蜂窝点阵 | 钛合金增材耐疲劳,关键承力件可用 |
| 点阵齿轮 | 减重46.3% | 内部点阵替代实心,刚性够、重量降 |
| 胫骨假肢 | 省时50%、省成本80%、材料-38% | 医疗定制件,拓扑+增材闭环 |
二、拓扑优化+增材,为什么是“天生一对”
🧠
拓扑优化
按载荷只留传力路径,输出“反直觉”的仿生形态。
🖨️
增材制造
能造出传统CNC/铸造造不了的内部点阵、随形流道。
🔗
协同
优化出的复杂结构没有增材就落不了地;没有优化,增材只是“慢一点的CNC”。
三、对手板与结构设计的启发
传统件
实心+CNC
重、料贵、改型慢,小批量承力件成本居高不下
拓扑+增材
点阵+打印
轻、省料、当天出件,从小批量验证走向终端功能件
对苏州特可特沃,拓扑优化+增材让3D打印手板、手板模型从“外观件”升级为“轻量化功能件”——先做拓扑,再打印验证,客户拿到的是又轻又能用的样件。结合结构设计与三维逆向扫描,旧件也能被“重新生瘦”一遍。
💡 提示
拓扑优化要早介入,最好在概念阶段就跑一轮,避免“先画完再减肥”的返工。晚介入往往只能做局部修补,收益大打折扣。
📌 总结:减重从工艺妥协变成设计红利
拓扑优化+增材制造的合体,把“减重”从工艺妥协变成设计红利。对苏州特可特沃三维逆向扫描测绘设计、结构设计、3D打印手板团队,这意味着客户的承力件可以一边扫描逆向、一边拓扑重生、一边打印验证——先用三维逆向扫描拿数模,再用拓扑优化压重量,最后用增材制造出可装机样件。未来小批量功能件的比拼,是“谁的结构最省、出件最快”。