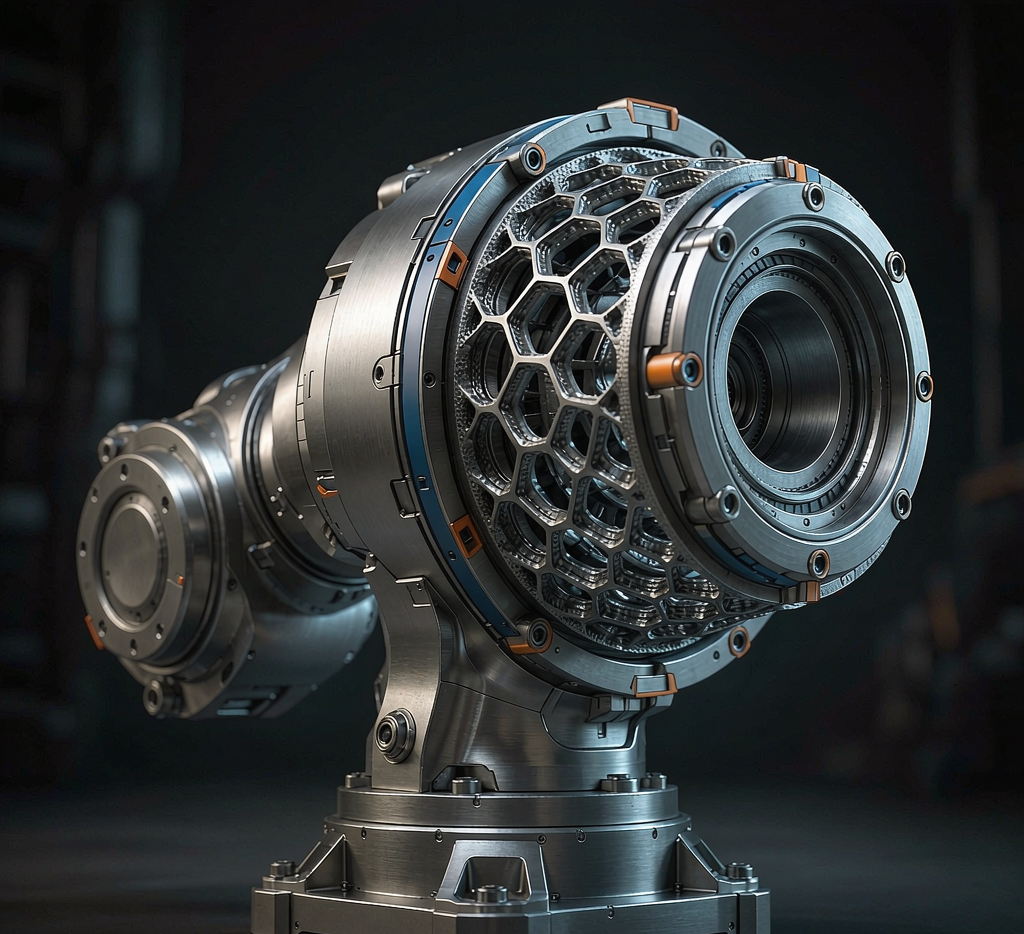
机器人关节、连杆、夹爪等结构件,常年面临一组矛盾:既要承受大载荷和高频运动,又要控制自重;既要快速迭代,又受限于传统开模周期。靠经验画图再开模验证,动辄三四个月;一旦方案推翻,时间和模具成本都打水漂。2026年,越来越多机器人团队采用“逆向抄数—结构优化—3D打印手板”的闭环,把单轮验证周期压缩到数天,让研发节奏真正跟得上产品迭代的速度。
一、机器人结构件的三个核心矛盾
机器人结构件不是普通机械零件,它的设计目标常常是相互拉扯的。设计师需要在刚度、重量、精度、成本、交付周期之间反复权衡,而传统方法很难快速找到最优解,往往只能靠资深工程师的直觉反复试错。
1. 刚度 vs 重量
关节外壳和连杆太轻容易变形,太重又拖累负载与能耗。
2. 精度 vs 成本
高精度机加工贵、周期长;铸造成本低但精度与壁厚受限。
3. 迭代 vs 开模
方案常变,金属模具一旦投入,改模费用高、周期长。
这三者往往“按下葫芦浮起瓢”:为了减重做了薄壁,刚度又不够;为了刚度加了料,重量又超标。过去只能靠反复开模试,现在则可以用仿真+打印手板快速逼近平衡点。
二、从逆向抄数到结构优化的典型工作流
当客户需要参考竞品或改进旧件时,第一步往往不是重新画,而是先把实物“抄”回来。三维逆向扫描可以在几小时内获得完整外形与安装接口数模,再以此为基础做结构优化,既省去从零建模,又保证与现有系统的兼容。
| 阶段 | 关键动作 | 工具/方法 | 产出 |
|---|---|---|---|
| 1. 实物测绘 | 三维逆向扫描获取几何 | 激光/结构光扫描 | 点云/三角面片 |
| 2. 逆向建模 | 重建参数化CAD模型 | CAD软件 | 可编辑实体模型 |
| 3. 结构优化 | 拓扑/生成式设计 | 拓扑优化软件 | 轻量化结构方案 |
| 4. 手板验证 | 3D打印快速出样 | SLA/SLS/金属打印 | 装机测试件 |
这条链路的妙处在于“低成本试错”:在真正投入模具之前,已经用数字仿真和实体手板把主要风险点验证过一遍。等方案收敛了再开模,成功率自然高得多。
三、3D打印手板如何加速验证
传统验证
3D打印验证
在苏州特可特沃的实践中,3D打印手板不是“看看样子”,而是直接拿去做结构验证。SLA 适合验证外形与装配;SLS 尼龙件可以做一定载荷测试;金属3D打印则更接近最终铝件或钢件的性能。通过多轮打印—测试—优化,客户能在开模前就锁定结构方案,大幅降低后期改模风险。
一个协作机械臂项目里,客户的关节外壳要求减重30%且刚度不降。我们用逆向扫描拿到原件的安装基准,做拓扑优化生成晶格加强结构,再用金属3D打印打出样件做扭转与疲劳测试;两轮打印就把方案收敛,比原来“开模—试装—改模”至少省了一个半月。
拓扑优化出来的结构往往带有很多空腔和薄壁,打印时要重点关注可制造性:悬空角度过大需要加支撑,薄壁小于0.5mm可能断裂。优化结果需要结合打印工艺做二次工程化,才能真正落地。
在材料与工艺选择上,不同验证目标对应不同打印方式:SLA光敏树脂精度高、表面好,适合外观与装配验证;SLS尼龙韧性好、可做大尺寸,适合功能件与卡扣验证;金属3D打印(如铝合金、不锈钢)则能直接验证承载与疲劳性能,代价是成本更高、周期更长。苏州特可特沃通常建议客户“先用便宜的打外形,再用对的打性能”,分层验证、逐级收敛,把每一分预算都花在刀刃上,而不是一上来就选最贵的工艺。
另一点常被忽视的是“测试工况要尽量贴近真实”。很多结构件失效发生在长期循环载荷或高低温交变下,如果手板只做了静态装配验证,仍可能漏掉动态风险。我们的做法是在打印件上做接近实际工况的测试——比如带载往复运动、极限角度扭转——把问题在开模前暴露出来。多花几天打印和测试,换来的是开模后的安心,这笔账怎么算都划算。
最后提醒一点:拓扑优化产出的自由曲面往往超出传统五轴加工的可达范围,这也是为什么“优化结果必须结合打印工艺做二次工程化”如此重要。把结构、工艺、成本放在一起权衡,才能既轻又稳、既快又省。
📌 总结:机器人结构件开发,比的是“验证速度”
机器人行业迭代越来越快,结构件开发的核心竞争力不再是“一次画对”,而是“能多快验证并收敛”。苏州特可特沃把三维逆向扫描测绘、结构设计、3D打印手板串成一条短链路:先抄数拿到基准,再用结构优化找到刚度与重量的平衡点,最后用打印件快速闭环验证。这条链路,正是机器人团队缩短研发周期、降低试错成本、加快产品上市的关键工具。