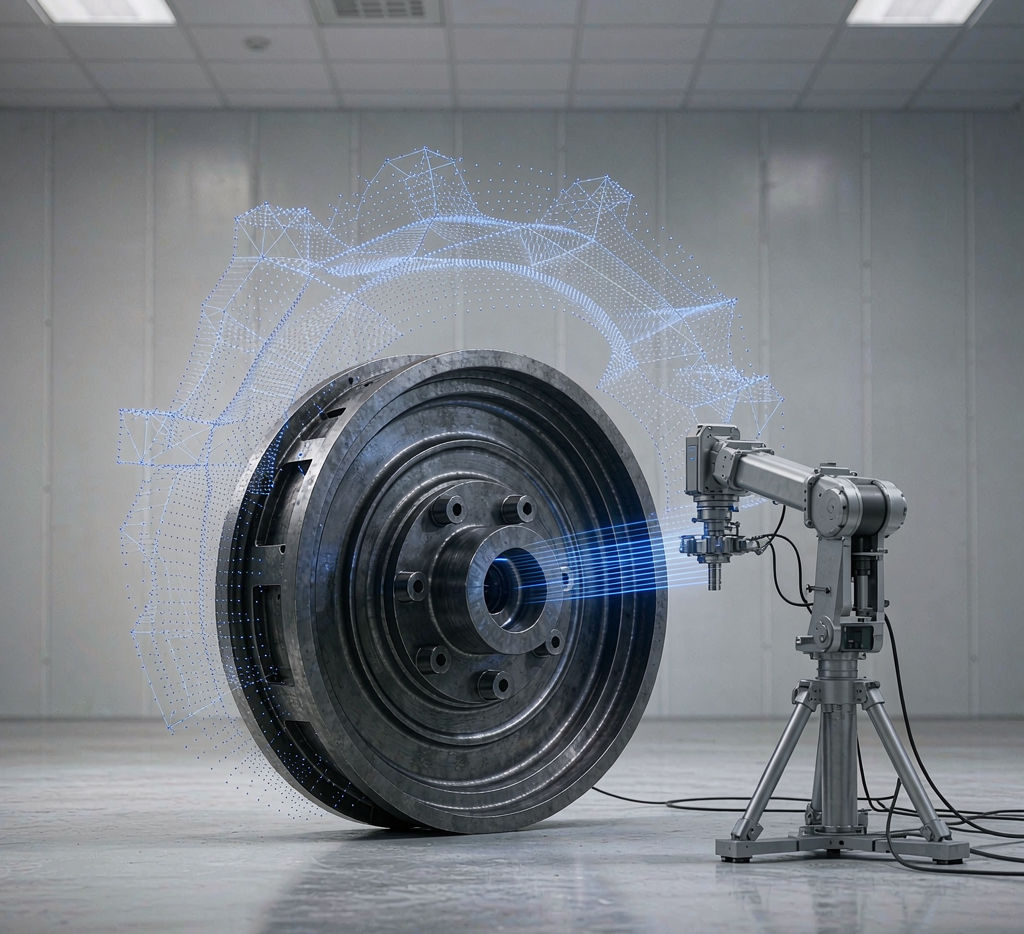
生产线上的大型设备、老旧模具、进口专机,是企业最值钱也最“碰不得”的资产:拆不下来、搬不进扫描室,停机一天就是几万元的损失。2026年,大型工件现场三维扫描测绘正在改变这个局面——扫描设备直接进车间,工件不动、产线不停,就能把几米甚至十几米的工件完整“搬”进电脑,生成可测量、可比对、可逆向的数字档案。
一、现场扫描为什么比“搬进实验室”更现实
传统做法是把工件拆下来、吊装、运输到扫描室,测完再复位安装。对一台几吨重的机床主轴箱或一副用了二十年的注塑模来说,这个过程本身就是风险:吊装可能造成弹性变形,拆装可能破坏原有的配合基准,运输途中还有磕碰。现场扫描把这些环节全部省掉,测量基准就是工件的实际安装状态,拿到的数据反而更贴近真实工况。
现场环境当然不理想——振动、粉尘、温度波动都会影响精度。所以专业的现场方案不是“拿个扫描仪就上”,而是先做环境评估,再用激光跟踪仪建立全局控制网,把每一站扫描统一到同一坐标系里。控制网一旦建好,即使中途设备振动导致局部站点偏差,也能通过全局约束校正回来。
1. 不停机
产线照常运转,扫描安排在换班或维护窗口,不额外损失产能。
2. 不失基准
工件保持原安装姿态,测量结果直接对应实际工况,省去复位误差。
3. 可移动
跟踪仪、摄影测量、手持扫描按工件尺寸灵活组合,设备装车即走。
二、大尺寸工件的扫描难点与解决路径
大工件扫描的难点,不是“扫不到”,而是“扫不准”和“拼不齐”。单站扫描只能覆盖一个视角,几米以上的工件必须多站拼接,而拼接精度直接决定最终数字模型能不能用。行业里常见的做法是三层数据互相校准:摄影测量负责整体骨架,激光跟踪仪负责坐标控制,高精度扫描仪负责局部细节。少了任何一层,要么整体漂移,要么细节丢失。
| 工件尺寸 | 推荐技术组合 | 典型精度 | 适用场景 |
|---|---|---|---|
| 0.1–1 米 | 手持激光/结构光扫描 | 0.02–0.1 mm | 中小型零件、壳体、手板件 |
| 1–5 米 | 激光跟踪仪+手持扫描 | 0.05–0.3 mm | 模具、夹具、设备机架 |
| 5–20 米 | 摄影测量+跟踪仪+扫描 | 0.1–1 mm | 生产线、大型结构件、船舱 |
| 易变形件 | 扫描+应力补偿建模 | 按工艺标定 | 薄壁钣金、焊装总成 |
点云拿到手只是原料,真正的功夫在处理。去噪、精简、补洞、网格化,每一步都会影响最终精度。对逆向建模而言,还需要判断哪些区域是设计曲面、哪些是工艺残留、哪些是磨损变形。把这些判断做扎实,输出的CAD才既忠实于实物,又符合工程习惯。
三、从数字档案到可制造资产
传统方式
现场扫描测绘
拿到数字档案之后,价值才真正开始释放。第一层是检测:把扫描点云与设计数模做色谱比对,量化磨损量、变形量和装配偏差。第二层是逆向:对没有图纸的老旧件做逆向建模,输出可直接加工的STEP文件。第三层是改造:在数字模型上直接改结构、改孔位、改接口,用于设备升级或国产化替代。同一份扫描数据可以反复使用很多年,这就是数字档案与一次性测量的本质区别。
更实际的场景是产线搬迁与设备利旧。企业上新的自动化产线时,往往要把旧设备拆解、移位、再重新组配,接口尺寸一旦对不上就得现场返工。如果前期对关键设备做过扫描建档,就能在电脑里先做一次“虚拟搬迁”,提前发现干涉和偏差,把现场调试时间压到最短。苏州特可特沃承接这类项目时,通常会把扫描、比对、逆向与改造建议打包交付,让客户拿到的不是一堆点云文件,而是可以直接排产的解决方案。
不要等到设备坏了才想起扫描。趁设备还在稳定运行、状态良好时先做一次“基线建档”,之后每次大修再扫一次,比对两次点云就能量化磨损趋势,把被动抢修变成计划性维护。苏州特可特沃在承接三维逆向扫描测绘项目时,通常会建议客户同步建立关键设备的数字档案库,越早建越省事。
📌 总结:让大型工件从“修了就忘”变成“全程可追溯”
现场三维扫描测绘解决的,不只是“测得到”,更是“测得省、测得准、测了能用”。苏州特可特沃围绕三维逆向扫描测绘,把激光跟踪仪、摄影测量与高精度扫描组合成现场方案,让几吨重的设备和几米长的结构件在不停机的前提下完成数字化。配合后续的结构设计与3D打印手板验证,客户可以拿着客观数据做维修、改造和国产化替代的决策。对制造业来说,把实物变成可信的数据资产,是迈向数字孪生的第一块基石。