点击扫描添加微信
微信扫一扫,直接沟通
医疗机械手内窥镜从方案设计、结构排布到精密加工与分步装配验证,我们解决末端传动路径与连接强度,出样机与工艺资料。苏州三维逆向抄数REA
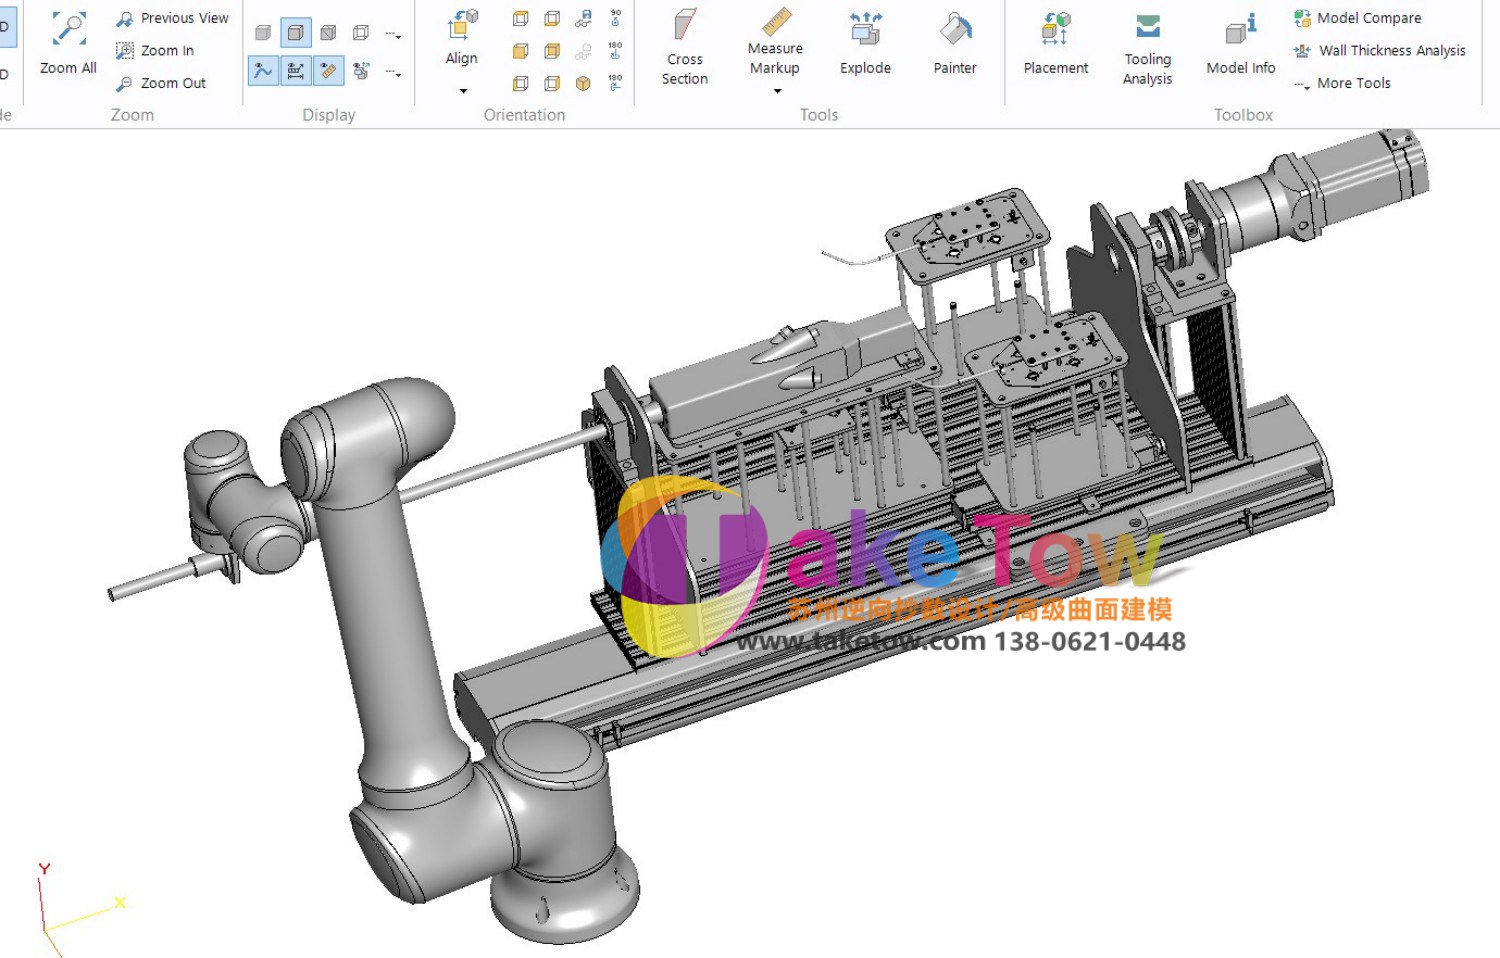
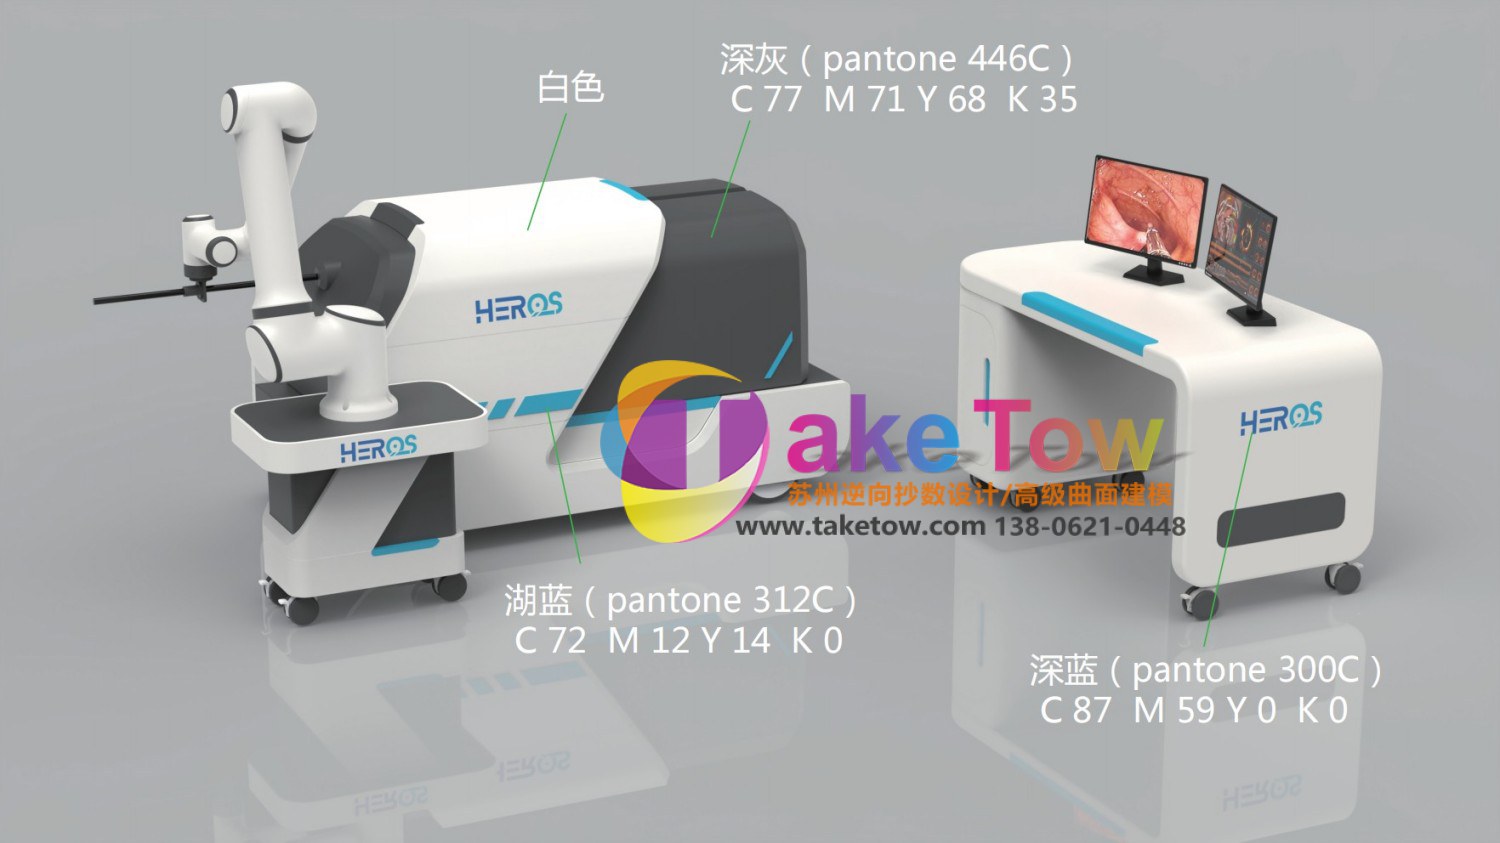
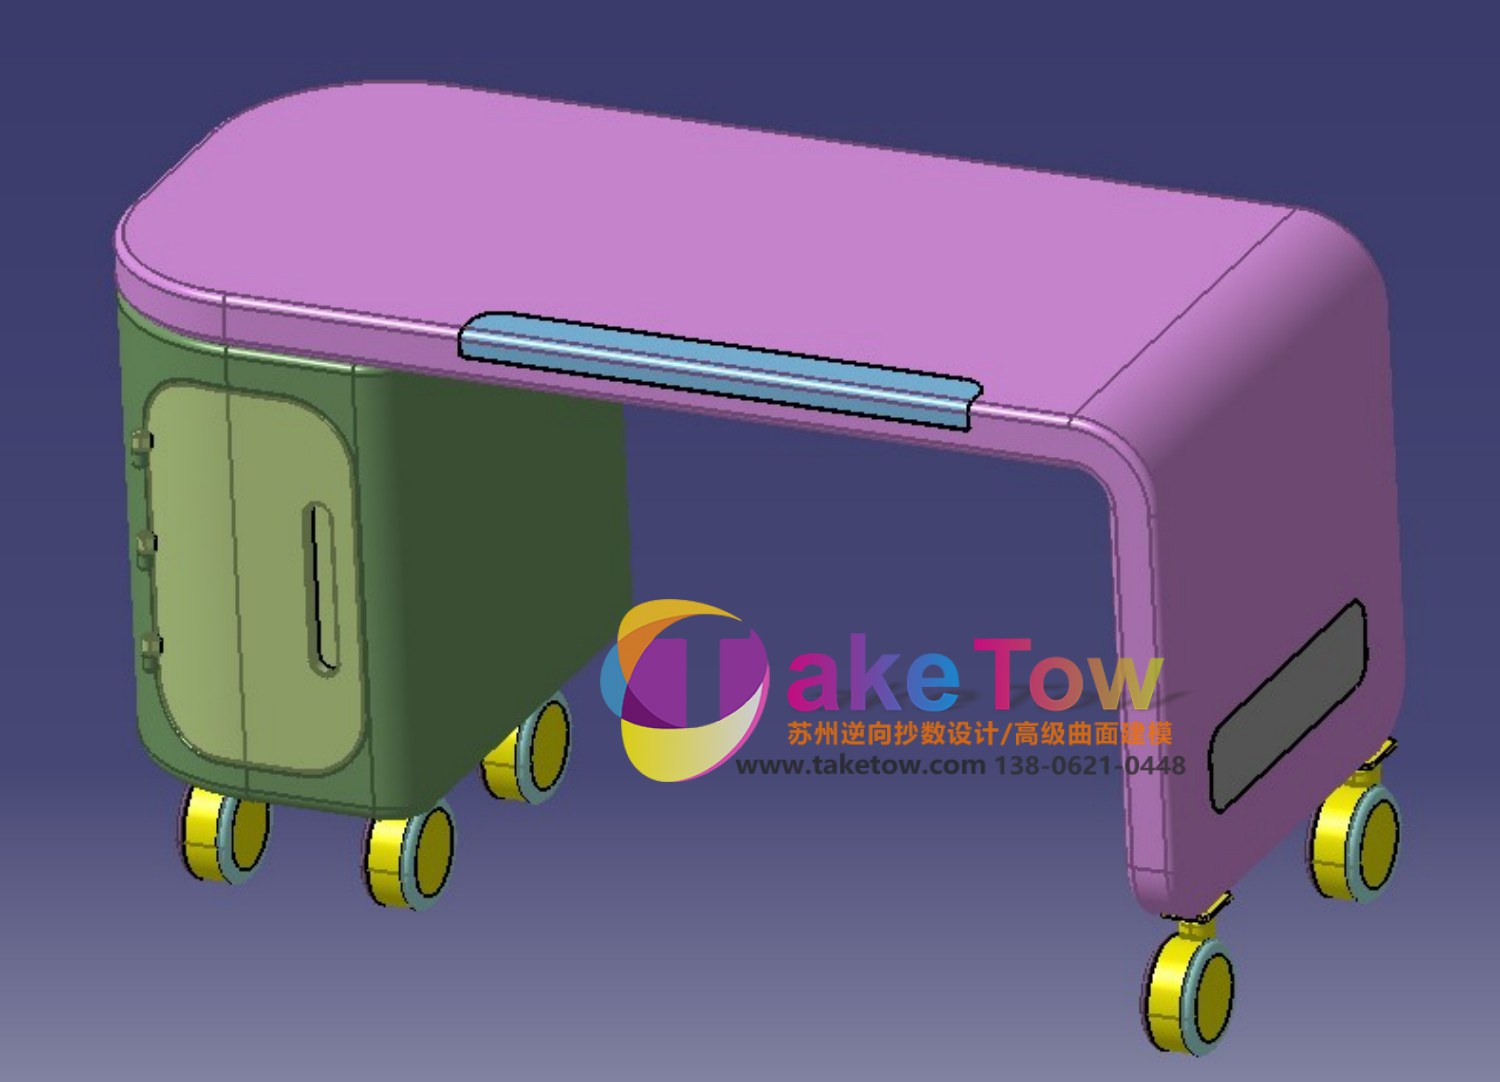
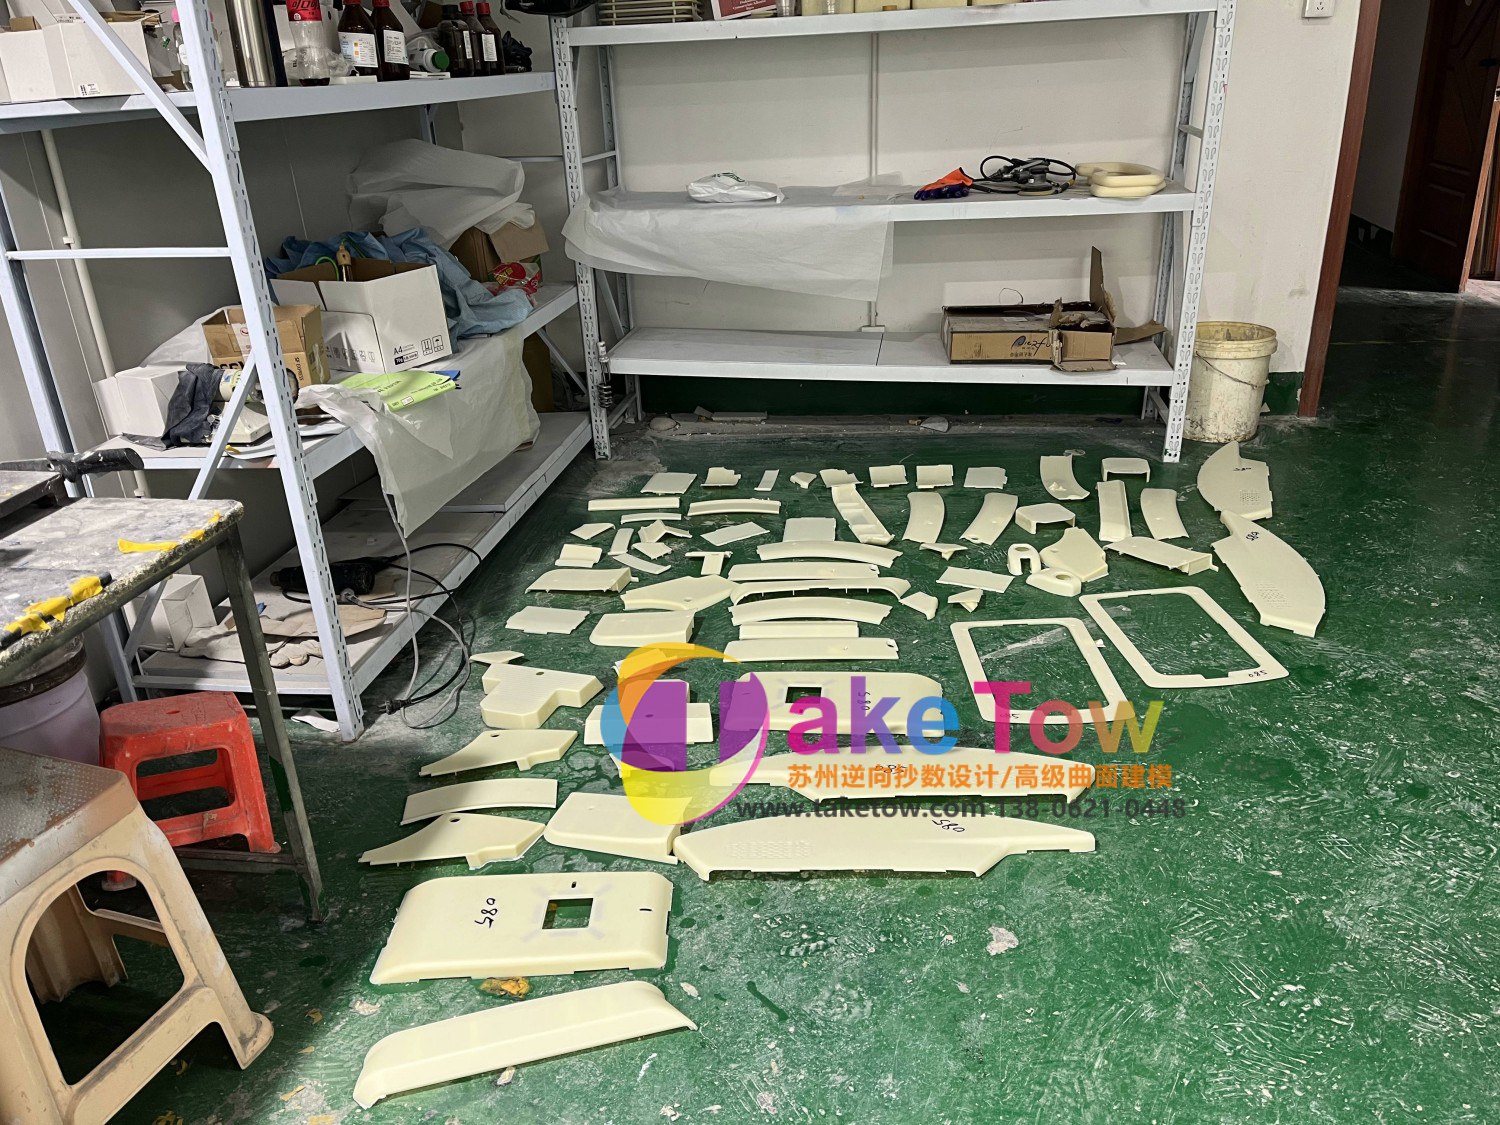
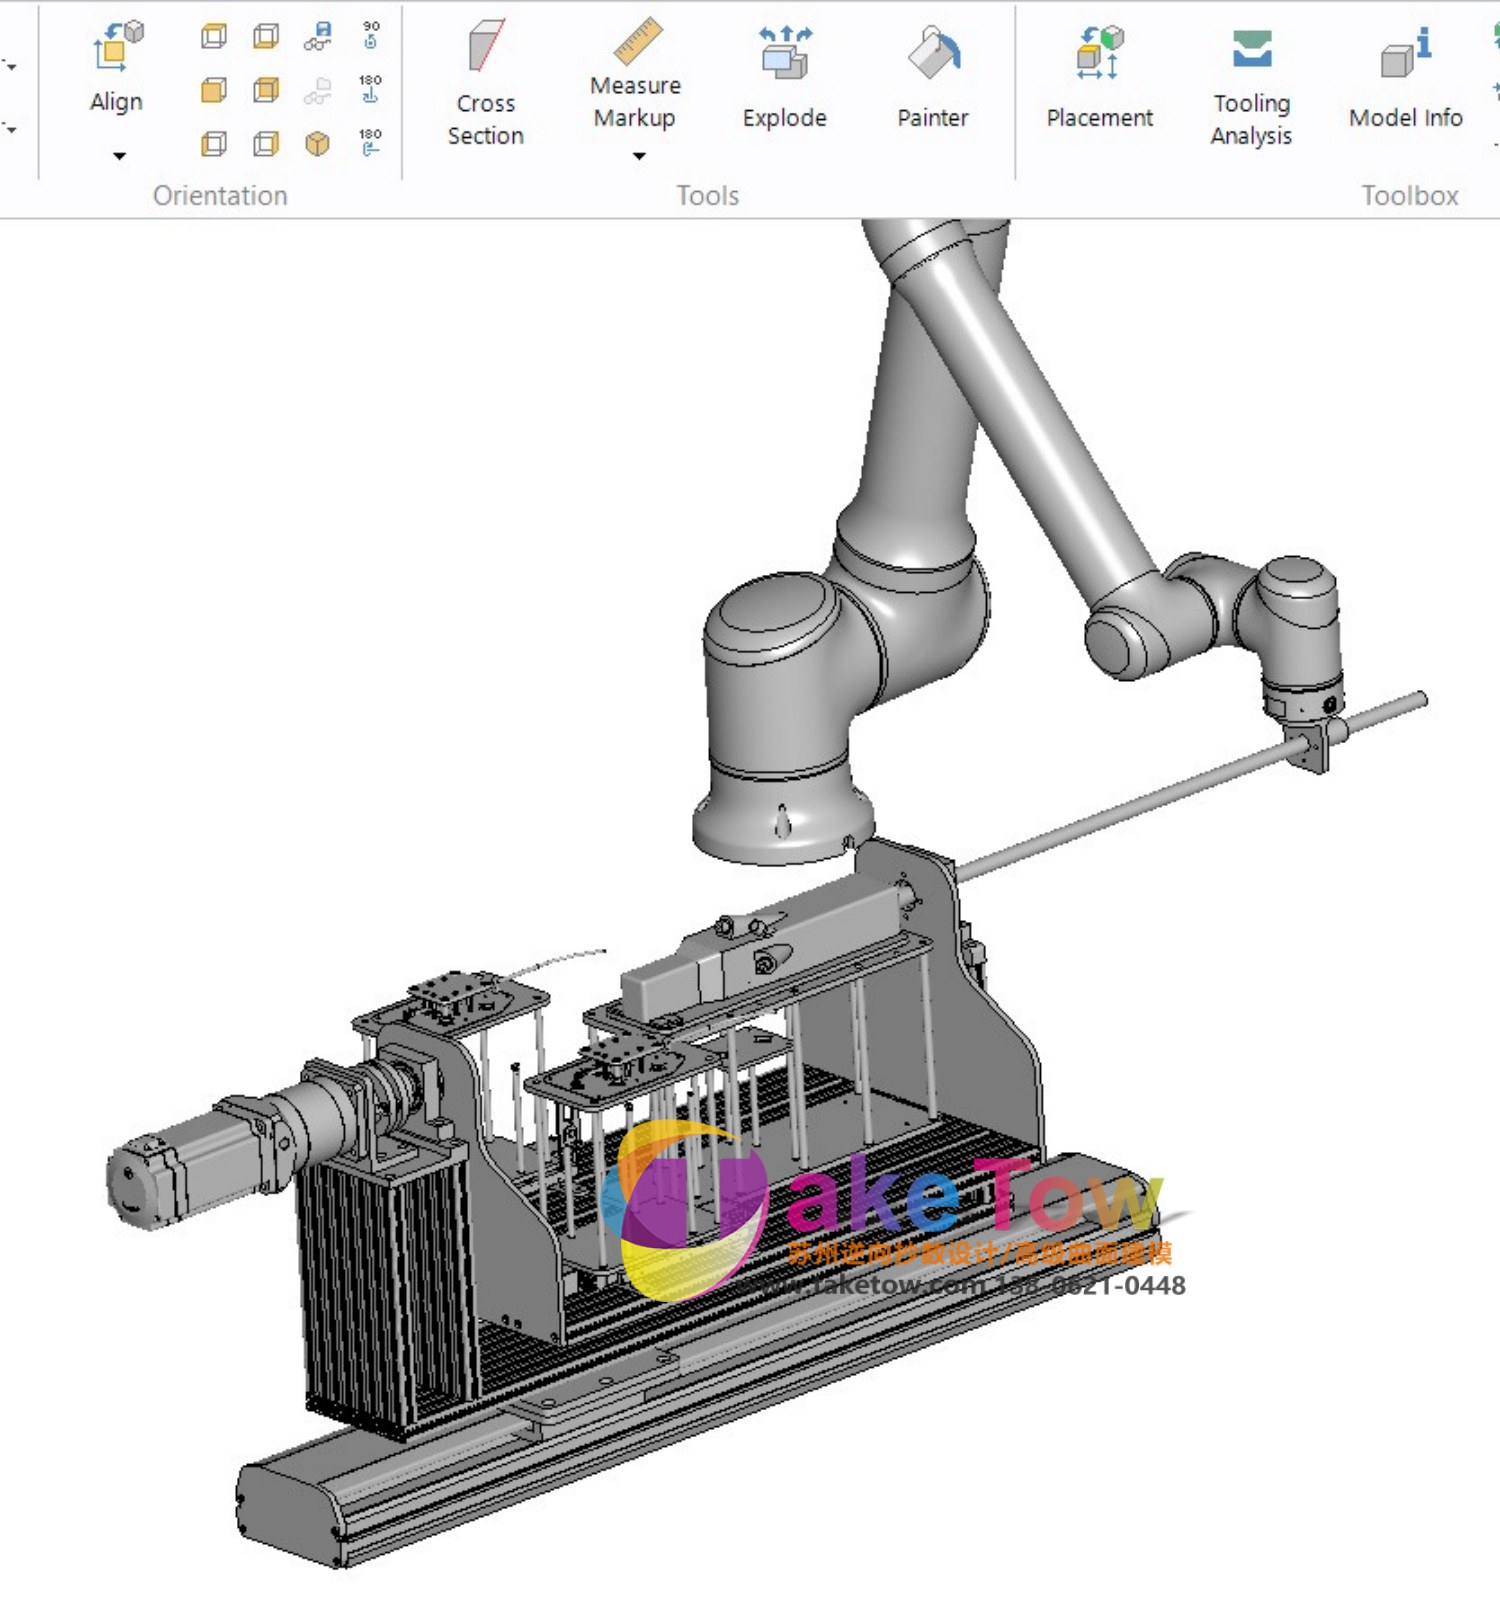
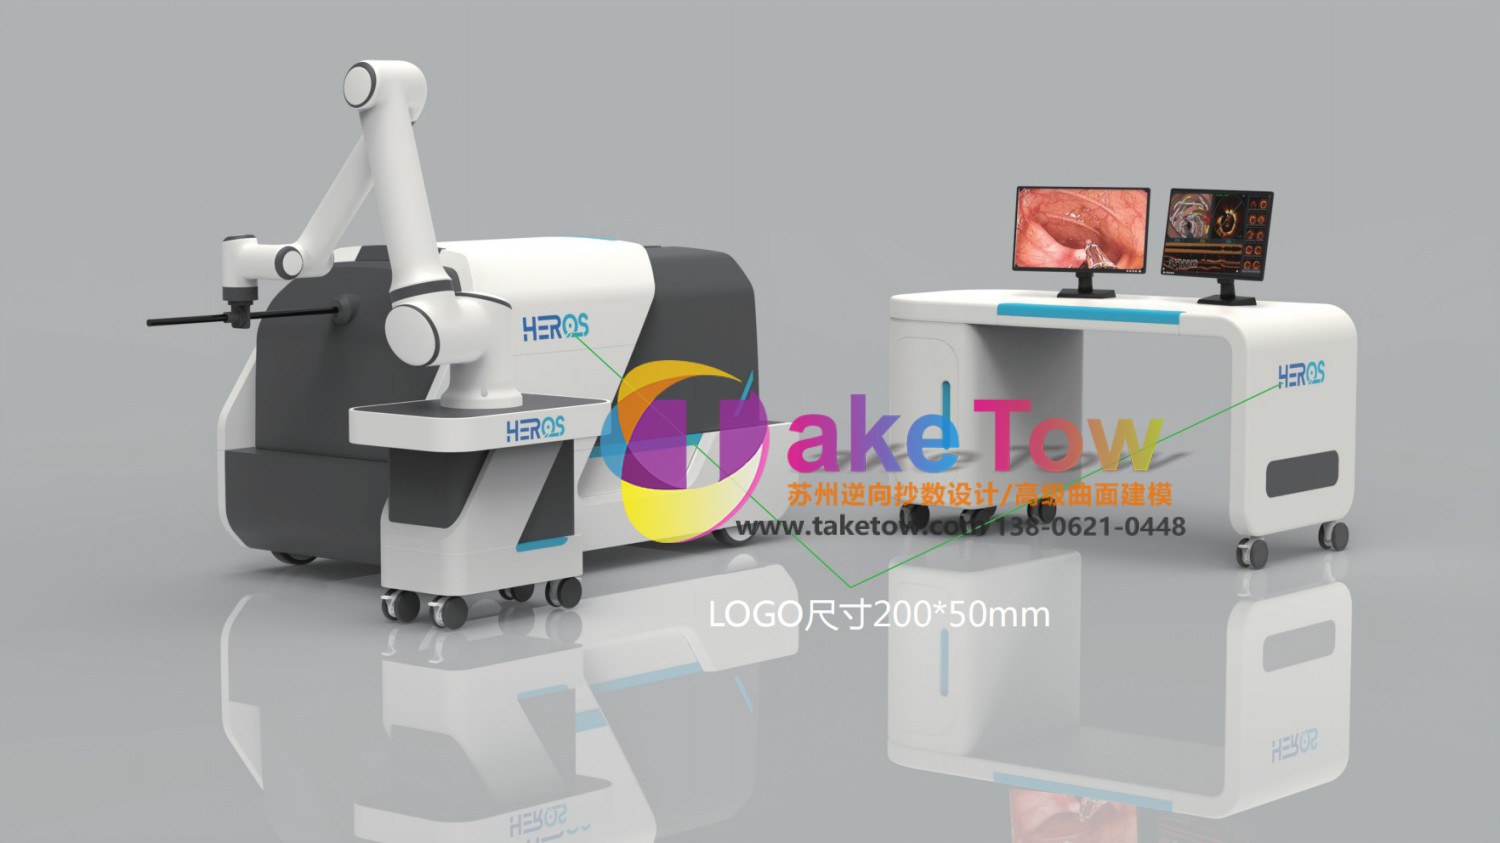
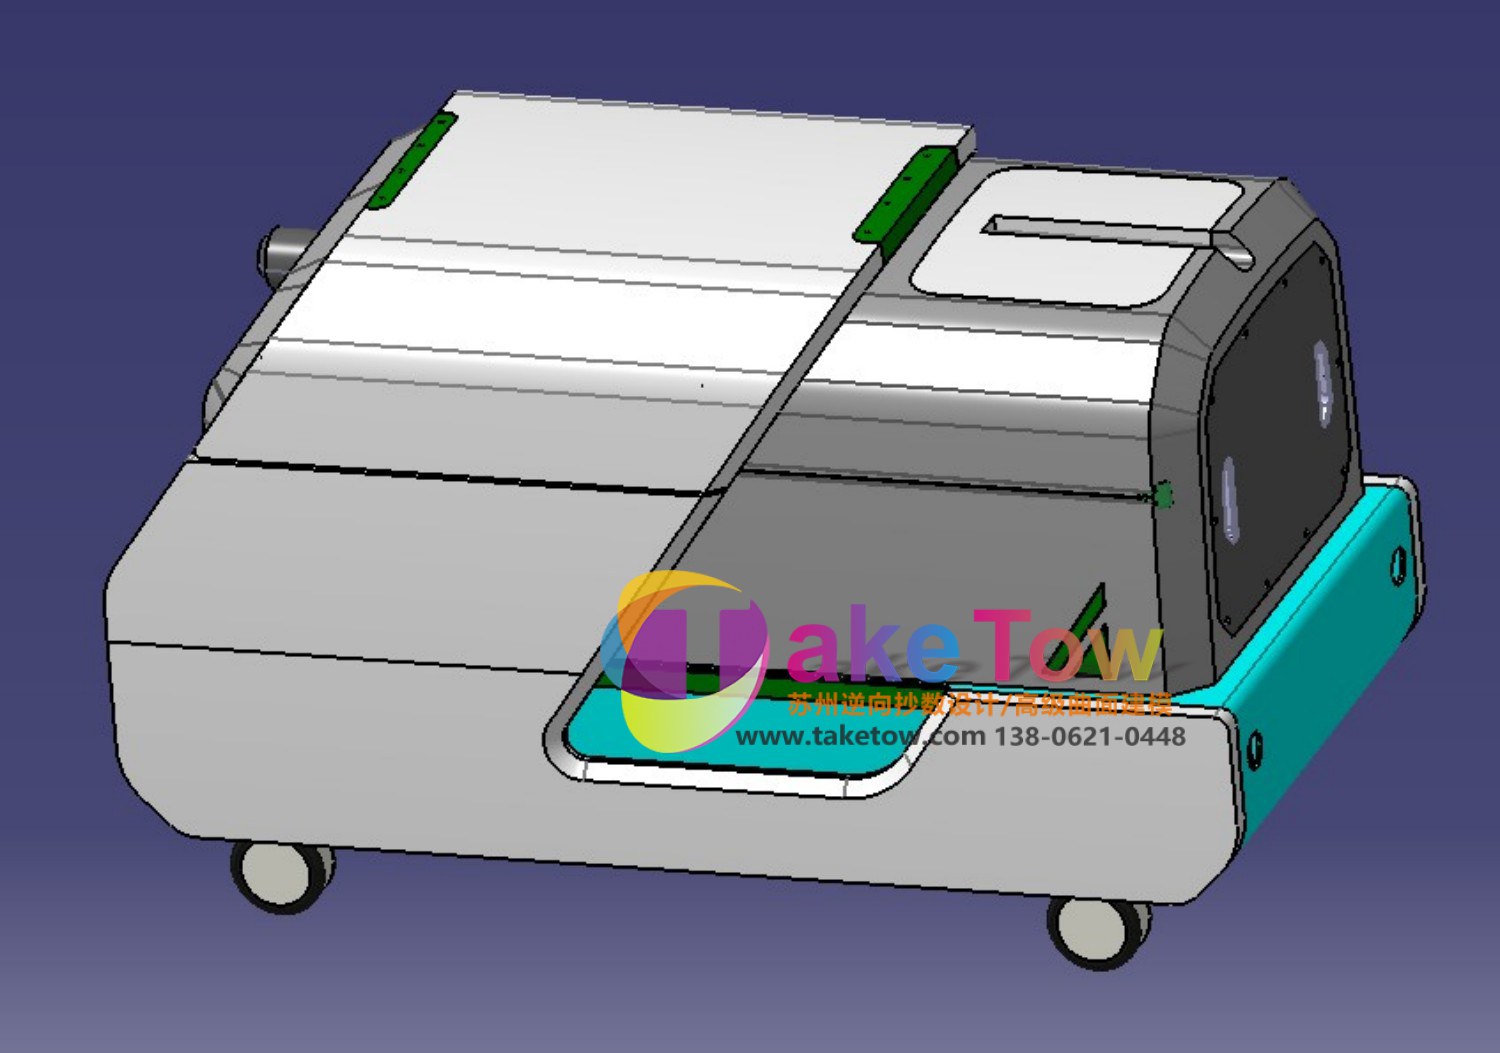
实景拍摄,未经修图处理【待核对:图片版权与业主授权】
末端要集成镜头、照明和操作通道。结构设计这一环决定打样能不能成。苏州吴江项目。
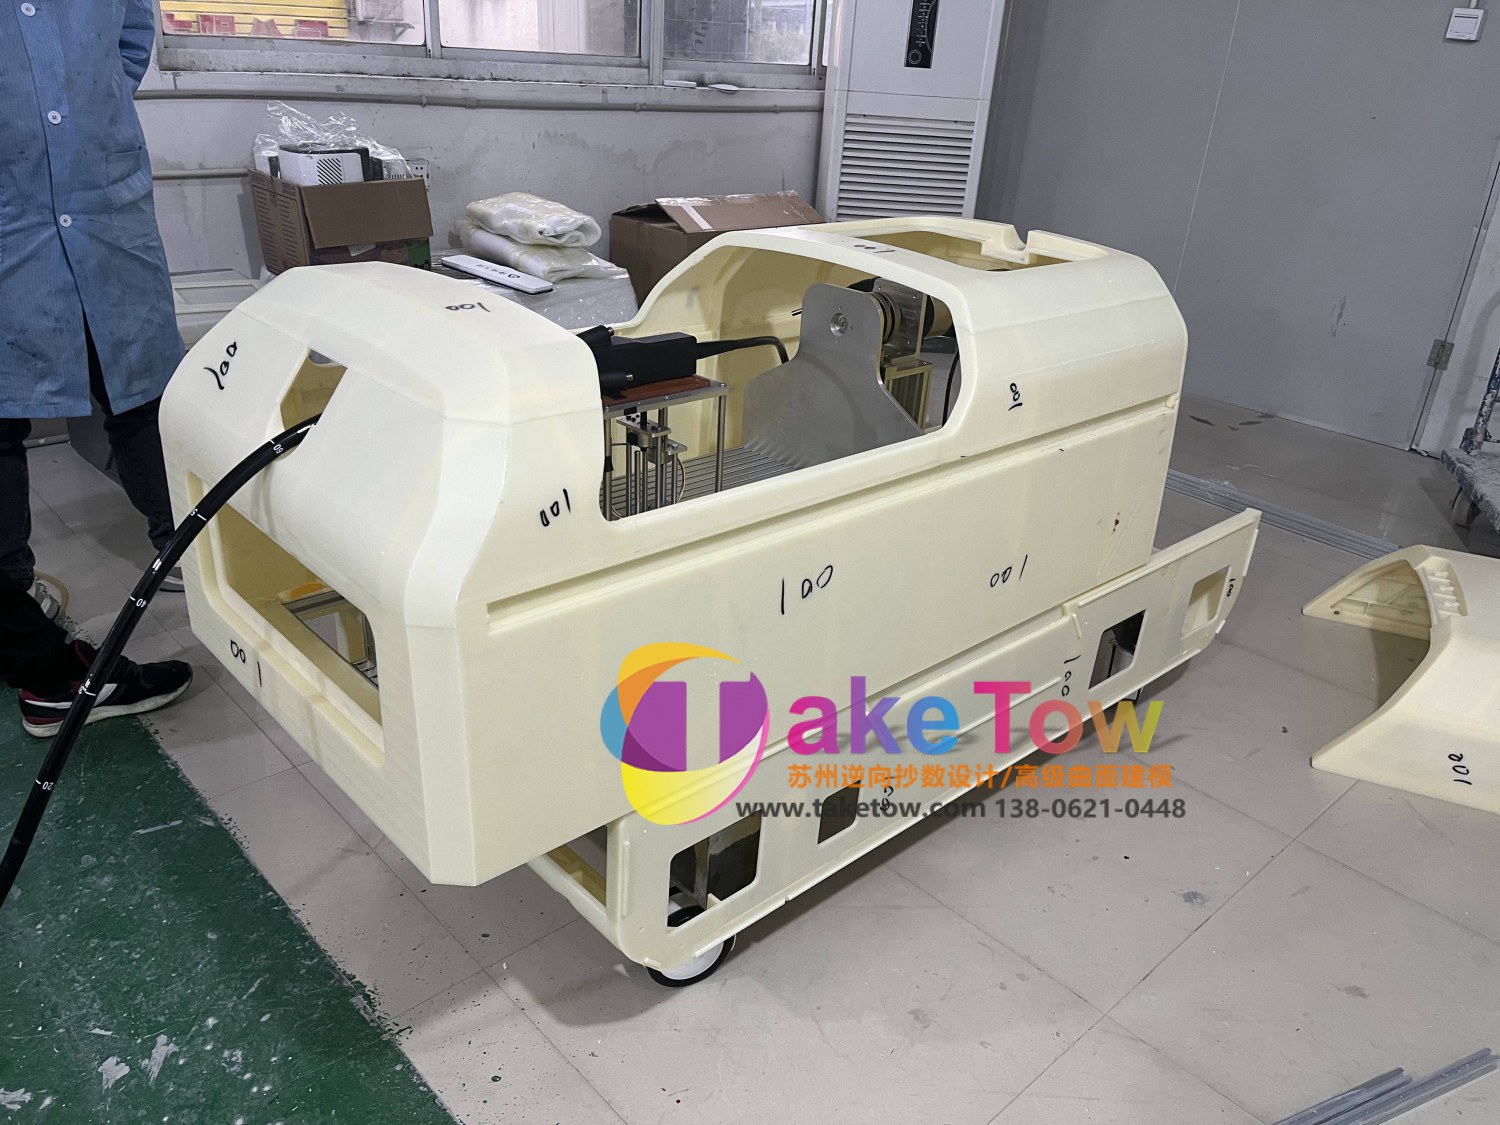
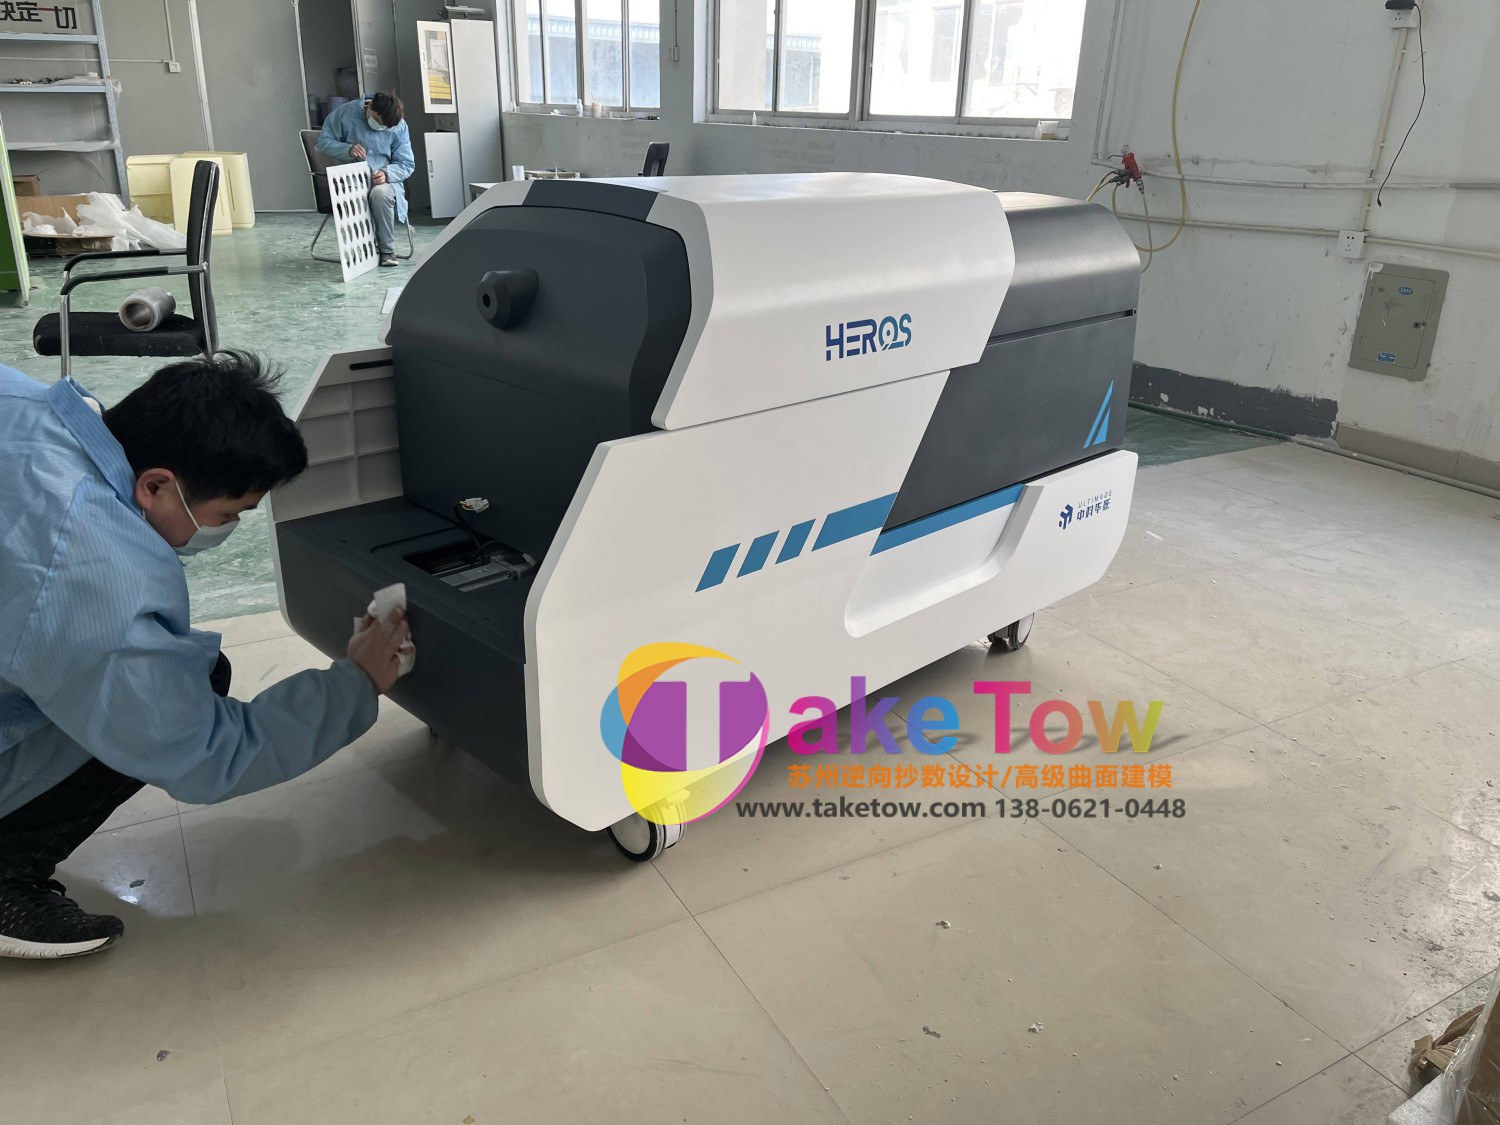
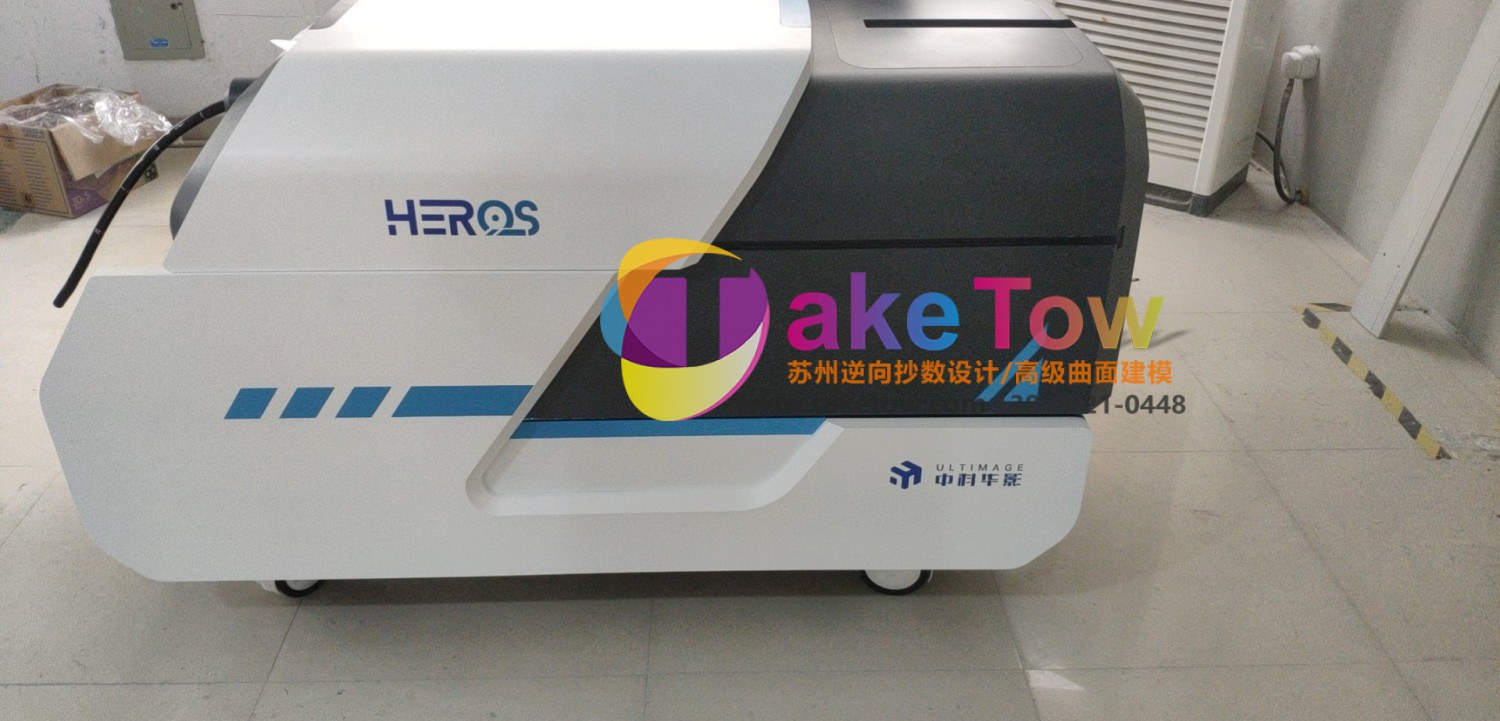
医疗机械手内窥镜对精度和可靠性要求极高。末端要集成镜头、照明和操作通道,还要靠机械 结构实现多自由度动作。
这类产品从设计走向量产,必须经历严格的打样加工和验证。图纸阶段看不出来的问题,装起来 全是问题:传动路径走不通、线缆没地方过、连接强度不够。
客户要的是一台符合临床使用要求的样机,以及一套能支撑后续量产的加工工艺资料。
方案设计先明确临床使用场景:医生要单手握持操作,器械末端要在有限空间内完成观察和动作, 整机还要便于清洁和消毒。这三条是所有设计的边界。
基于这些约束提了多版外观方向,重点比较三处:握持段的截面形态、末端弯曲段的过渡方式、 主控区域的布局。最后定的方案是一体化手柄配合圆柱形插入段,整体简洁专业,没有多余装饰。
外观定案后进结构设计,这是打样能否成功的关键。我们把内部走线、镜头模组固定、机械传动、 密封结构逐一排布,确保各系统在有限空间内互不干涉。
两处。
一是末端弯曲段的传动路径。这段既要保证动作灵活,又要留出线缆通道。空间就那么大,动作 机构和线缆抢地方,谁让谁都要权衡。我们按实际传动需求排出路径,线缆通道单独让位。
二是手柄和插入段的连接强度。医生操作时反复受力,这个连接位置是应力集中点,强度不够 用几次就出问题。结构上做了专门加强,并在装配验证阶段重点查。
装配验证时还发现手柄握持处略显光滑,我们增加防滑纹理并调整表面粗糙度,改进同步回设计 数据。
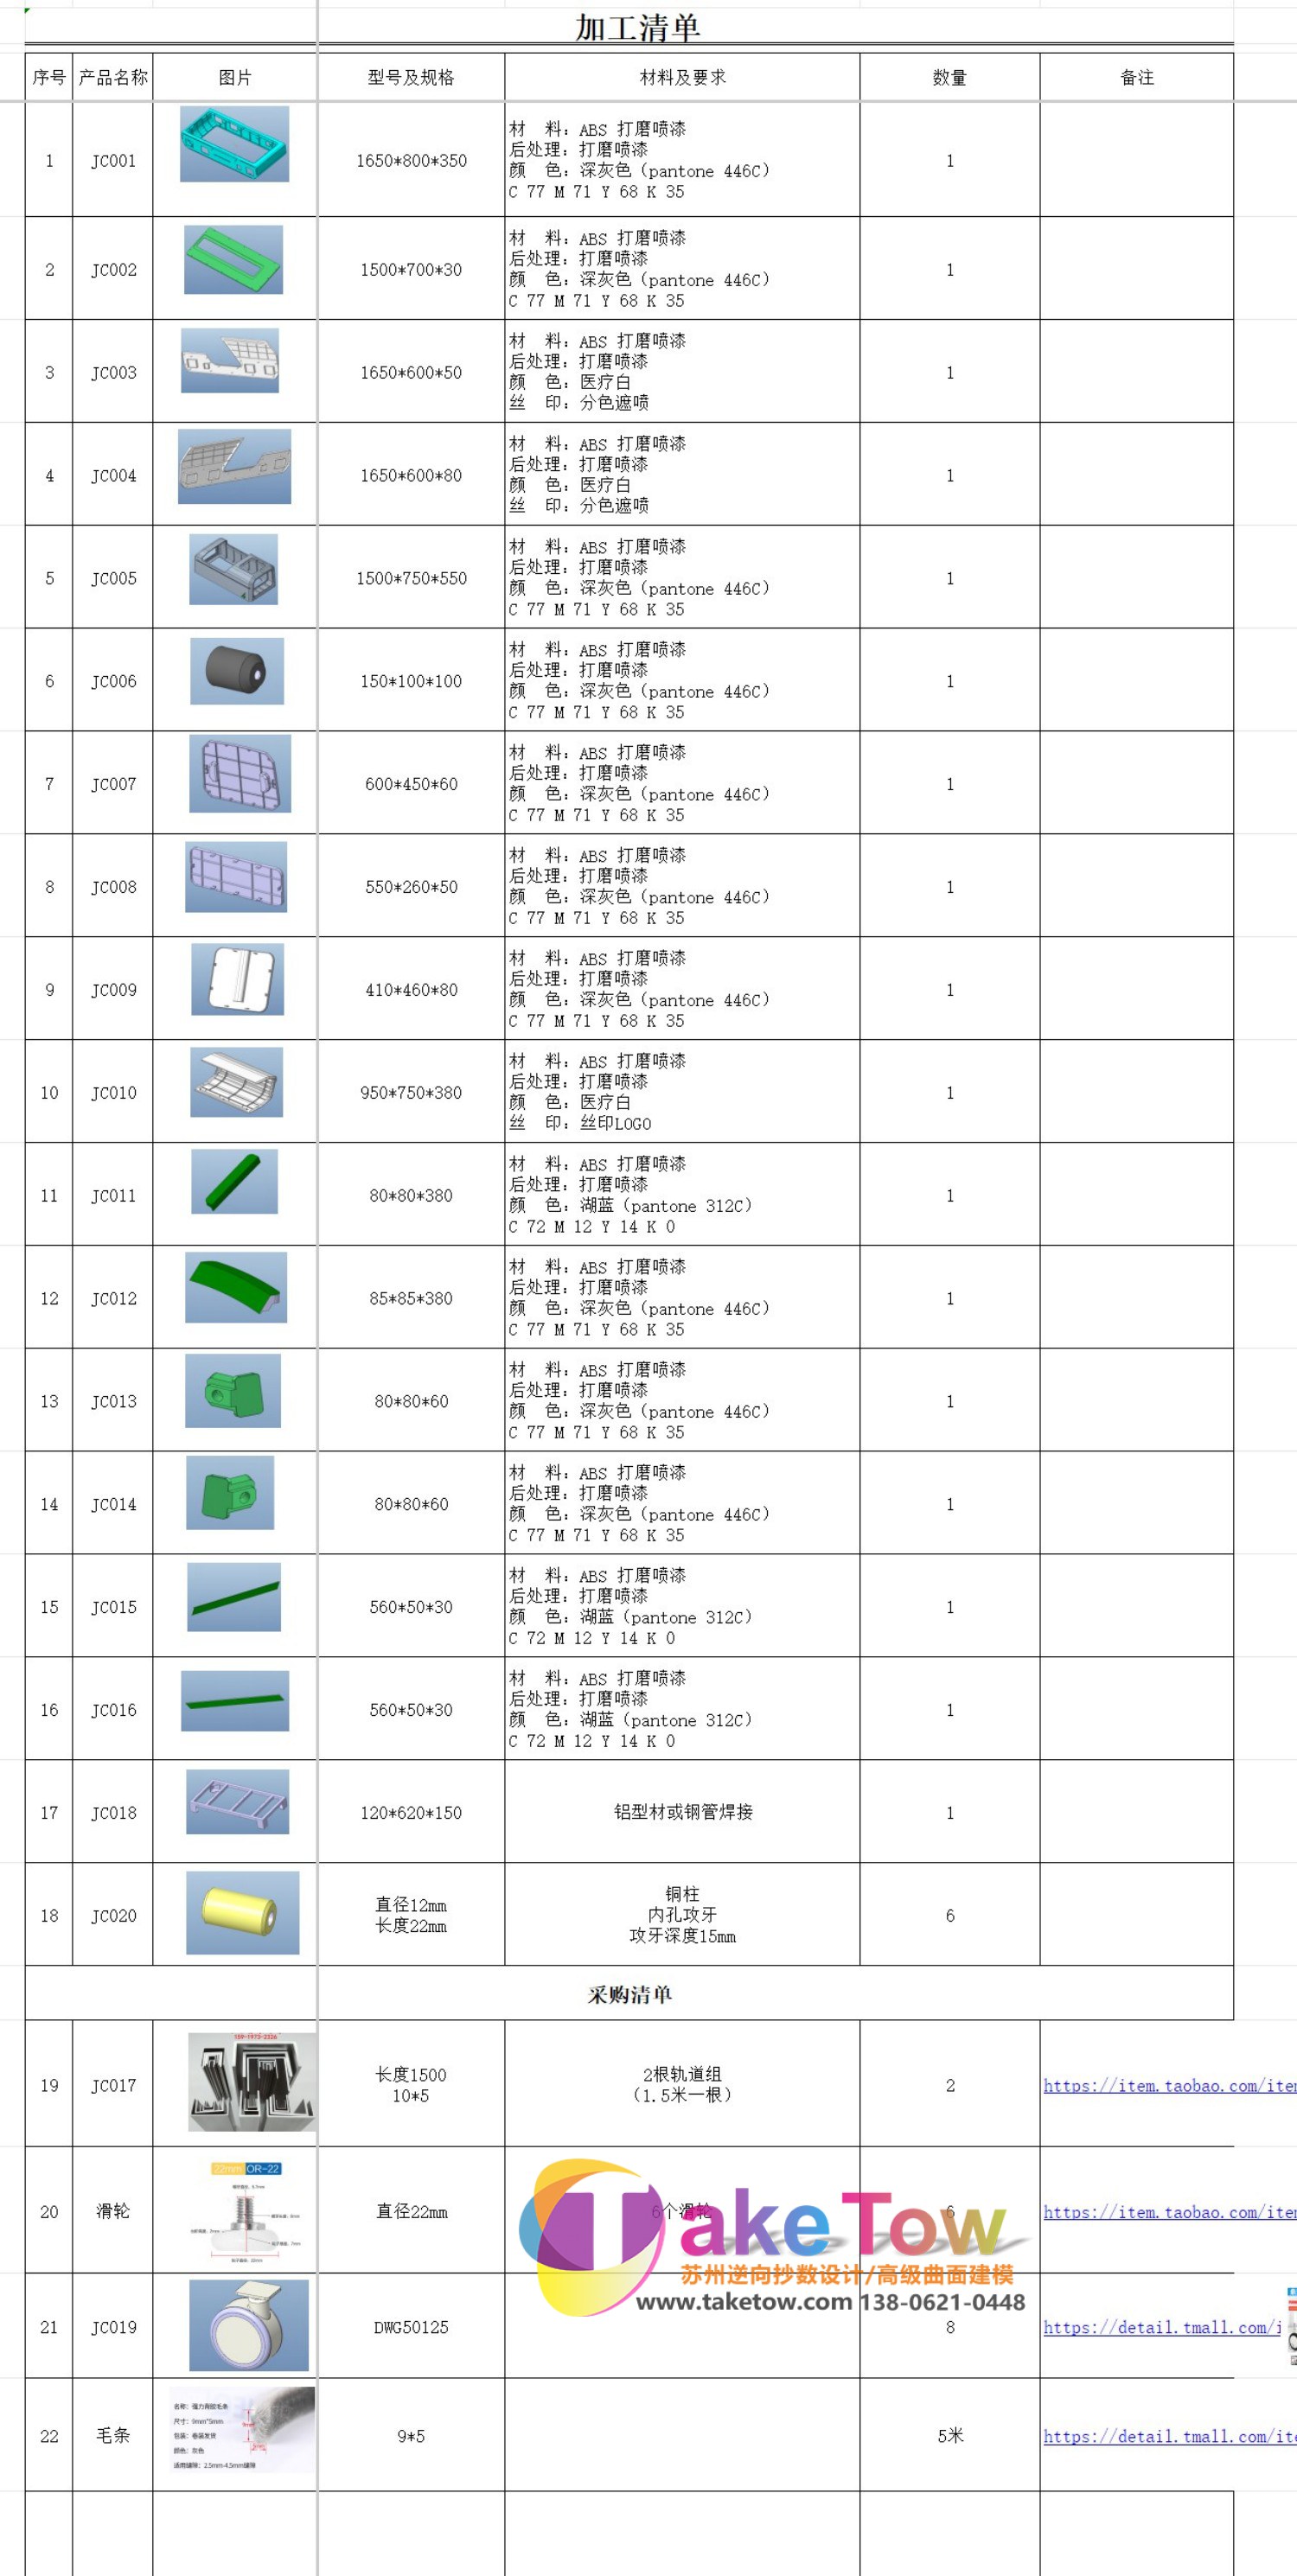
加工按零件特性分工艺:金属结构件精密机加工,保证配合尺寸稳定;复杂内腔和异形件三维 打印快速成型,用于装配验证;外露外观件成型后打磨和表面处理,达到医疗产品应有的细腻 质感。
加工完成的零件逐一做尺寸检验,配合面试装,发现偏差及时修正——问题不能累积到总装阶段, 到那时候改一件要拆一串。
装配验证按模组分步走:先装末端镜头和照明单元,再做传动结构装配,最后连手柄控制部分 通电测试。测试重点查动作灵活性、图像清晰度、操作手感、外表面缝隙与段差。
材料和表面处理围绕医疗场景选:与人体接触的部位用可耐受常规消毒方式的材料,外表面要求 光滑致密、无清洁死角,便于术后擦拭消毒。配色用低饱和浅色系,手术室冷光下不刺眼。标识 用耐腐蚀工艺,反复消毒后依然清晰。
交付样机加一套工艺资料:零件清单、加工方式、装配顺序、检验要求。
手术器械、腔镜类产品、各类精密医疗手持设备,都走"场景约束 → 方案比选 → 结构排布 → 分工艺加工 → 分步装配验证"这条路。
我们这边能配套的是逆向测绘:如果客户手上有一台进口器械要做同类产品,可以先扫描取准确的 外形尺寸和配合关系,再进设计。几何测绘和结构设计串起来做,中间不出断层。
必须说清楚的一点:我们做的是打样加工和几何测绘,交付的是样机和工艺资料。医疗器械的 注册审批、生物学评价和临床验证不在服务范围内,样机不能作为合规依据使用。
| 工艺流程 | 临床场景约束 → 多版方案比选 → 结构排布(走线/传动/密封)→ 分工艺加工 → 分步装配 |
|---|---|
| 加工工艺 | 金属结构件精密机加工;复杂内腔三维打印;外露件打磨与医疗级表面处理 |
| 验证要点 | 动作灵活性、图像清晰度、操作手感、外表面缝隙与段差、消毒耐受性 |
| 配套能力 | 已有进口器械可先做三维扫描测绘,取外形与配合关系后进设计 |
| 交付内容 | 功能样机、零件清单、加工方式、装配顺序、检验要求 |
| 案例分类 | 逆向抄数扫描建模 |
|---|
以上信息由苏州特可特沃工业设计有限公司项目组现场实测整理,【待核对:真实项目数据以合同与验收单为准】
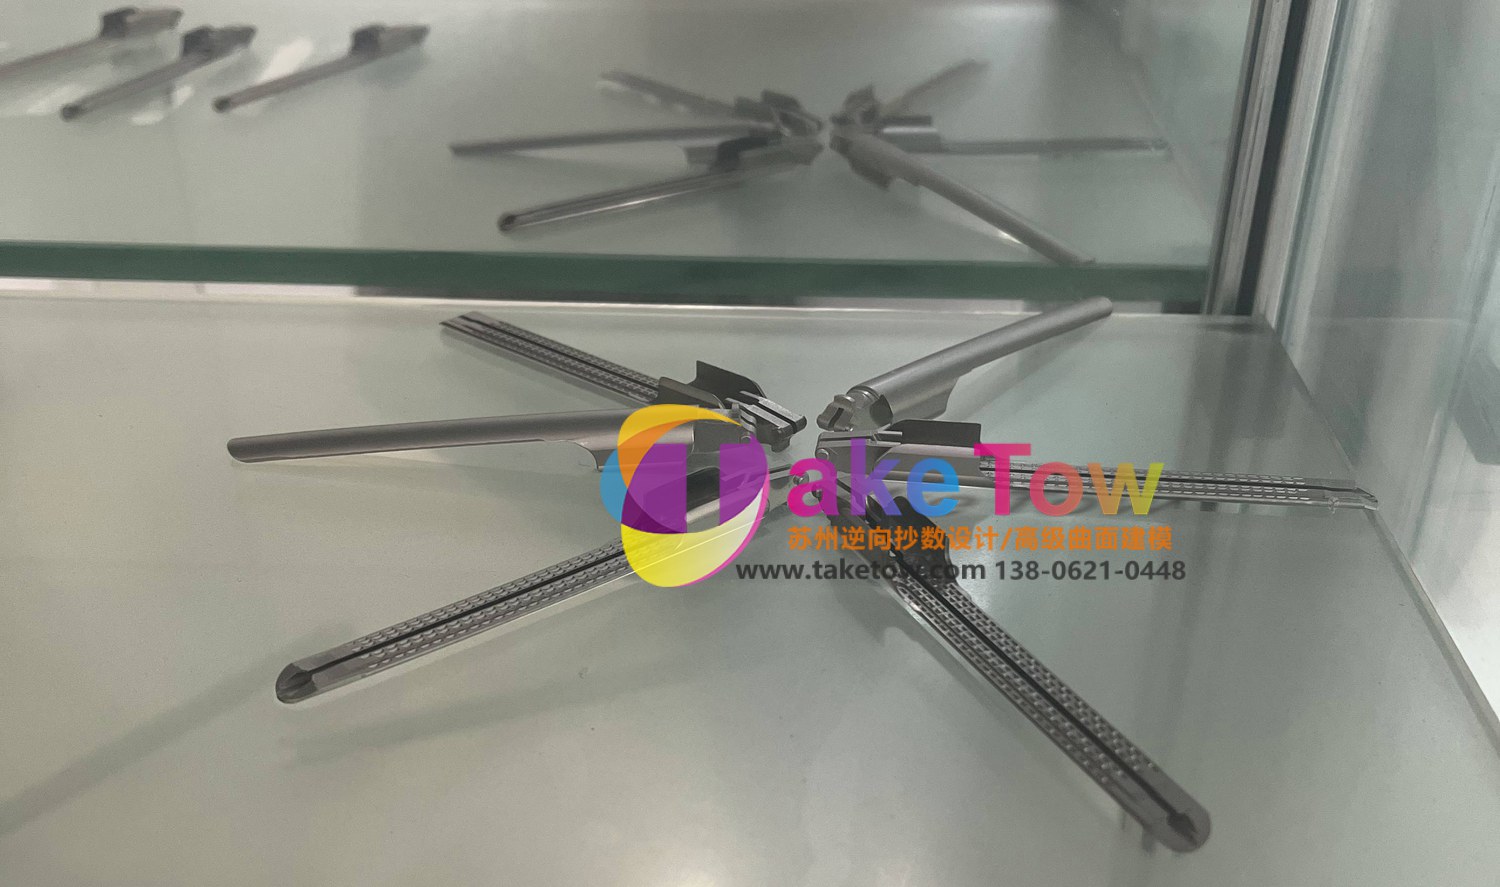
苏州医疗器械逆向抄数,设备外壳、手术精密件、骨科植入件分类测绘,蓝光+显微扫描+工业CT,外壳0.02-0.1mm、植入件微米级。王先生1380621044
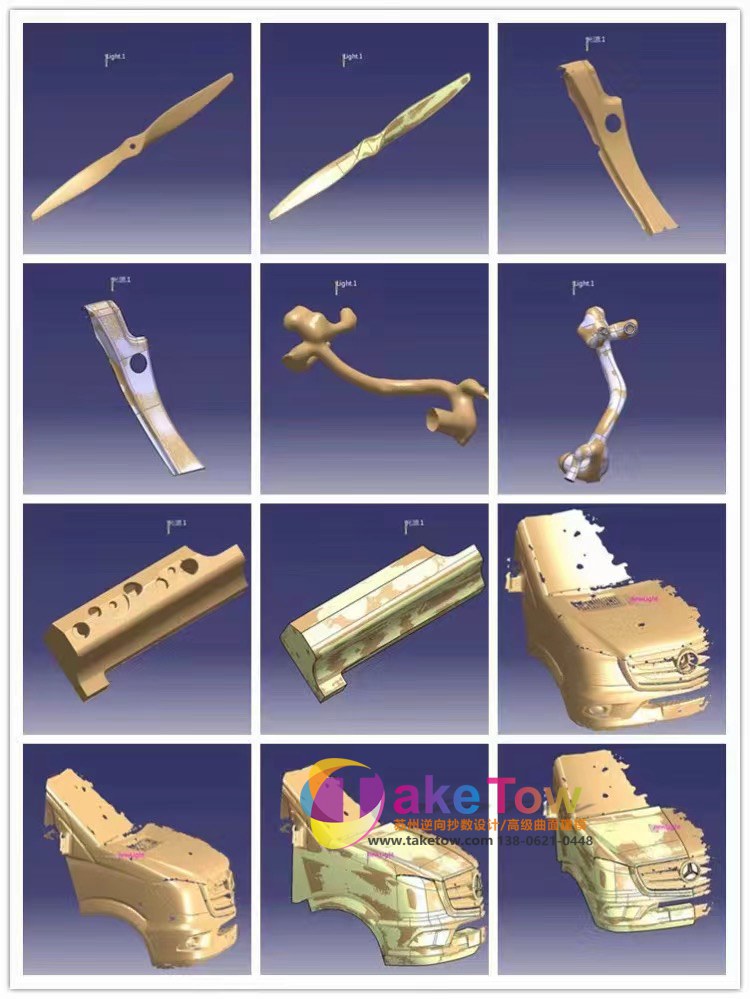
苏州船舶逆向抄数,螺旋桨、舵系、艉轴铸件、船体线型可上船坞现场扫描,摄影测量加蓝光控制大尺寸累积误差。王先生13806210448。
苏州电动工具与通用工业设备逆向抄数,双色注塑外壳、铝压铸齿轮箱、钣金护罩、叶轮与工装夹具数字化存档,精度0.02-0.1mm。王先生13806210448。
我们可以带样板到现场,也可以安排就近已完工的案例实地看样。苏州特可特沃工业设计有限公司工程师免费方案评估,结合户型与朝向给出定制建议。